Fortschritte in der KI verbessern rasch die Fähigkeit von Robotern, Anweisungen zu interpretieren, Aufgaben zu durchdenken und Handlungen zu planen. Die Umsetzung dieser Entscheidungen in zuverlässige physische Interaktion hängt jedoch von sensorischen Informationen ab, die vielen Robotersystemen noch fehlen. Das Aufnehmen eines unbekannten Objekts, das Aufrechterhalten eines stabilen Griffs während dessen Bewegung oder dessen Manipulation ohne Beschädigung erfordert kontinuierliche Informationen über die Größe und Richtung der Kontaktkräfte. Taktiles Feedback wird daher unerlässlich sein, wenn humanoide Roboter ein menschliches Maß an Geschicklichkeit erreichen sollen.
Heute verlassen sich viele Roboter noch immer auf einfache Greifer ohne taktiles Feedback oder mit einer auf eine einzige Achse beschränkten Kontaktkraftmessung. Am anderen Ende des Spektrums bleiben fortschrittliche multisensorische Hände weitgehend auf den Forschungsbereich beschränkt, wo hohe Kosten, maßgeschneiderte Sensorarchitekturen und die Komplexität der Integration eine industrielle Umsetzung erschweren. Bislang hat sich noch keine eindeutig überlegene Technologie herauskristallisiert, die die heutigen Anforderungen an Erfassungsleistung, einfache Integration und Skalierbarkeit erfüllen kann, geschweige denn mit der Weiterentwicklung des Marktes für humanoide Robotik Schritt halten kann.
Beschleunigung der Entwicklung physikalischer KI
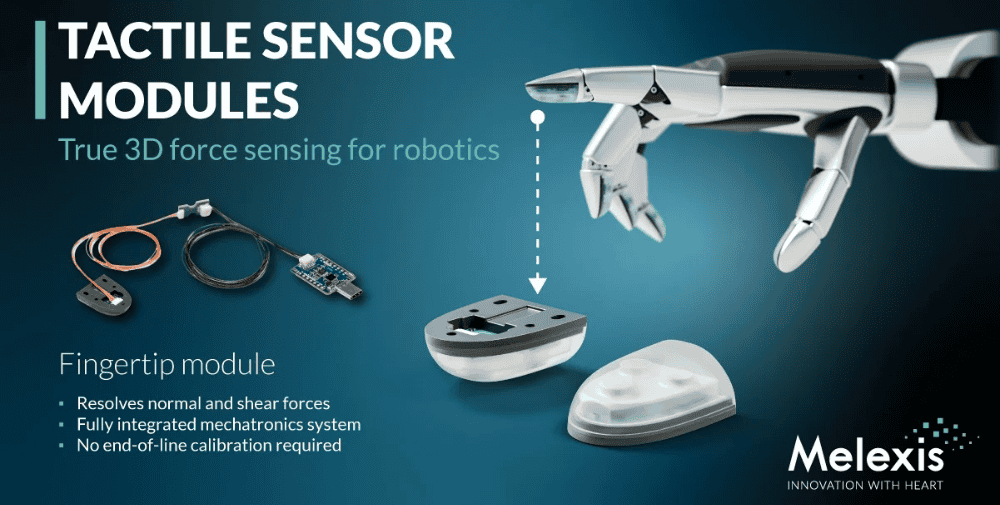
Das neue Fingerspitzenmodul von Melexis wurde entwickelt, um diesen aufkommenden Marktbedarf zu decken, indem es echte 3D-Kraftmessung mit der für die Entwicklung humanoider Hände erforderlichen Integration, Einsatzbereitschaft und Skalierbarkeit kombiniert. Anstatt nur die senkrecht zur Sensoroberfläche wirkende Kraft zu messen, erfasst es die Kontaktkraft in drei Achsen und misst dabei sowohl die Normalkraft als auch die Scherkräfte in zwei Richtungen. Dadurch werden sowohl die Größe als auch die Richtung der ausgeübten Kraft ermittelt, was Robotern ein weitaus umfassenderes Bild von der Greifstabilität, der Lastbewegung und der Interaktion zwischen Fingerspitze und Objekt vermittelt.
Basierend auf der magnetischen Tactaxis®-Technologie von Melexis vereint es als erstes Modul des Unternehmens Sensor, Magnet, Elastomer, mechanische Struktur und unterstützende Elektronik in einem mechatronischen Fingerspitzenmodul. Die Entwicklung dieser voneinander abhängigen Elemente als komplettes System beseitigt einen Großteil der Komplexität in Bezug auf Materialien, Montage und Sensorik, die Entwickler andernfalls selbst lösen müssten.
Stattdessen bietet das DVK90901 Handherstellern eine Standardplattform für schnelleres Benchmarking, Prototyping und die Systementwicklung, während Roboter-OEMs zügig damit beginnen können, die hochwertigen Kontaktdaten zu generieren, die für die Entwicklung und Validierung von Regelkreisen und physikalischer KI erforderlich sind. Dies schafft eine praktische Grundlage, die sich im Zuge der Weiterentwicklung der Roboterfertigkeit und der Marktanforderungen kontinuierlich weiterentwickeln lässt.
Von der Sensortechnologie zum skalierbaren Modul
Der MLX90901 misst Normalkräfte in einem Bereich von 15 N und Scherkräfte in einem Bereich von 4 N. Er vereint eine Genauigkeit von 10 % des Skalenendwerts mit einer typischen Auflösung von 200 mN, wodurch Entwickler selbst kleinste Änderungen der Kontaktkraft bei realistischen Greif- und Manipulationsaufgaben erfassen können. Die Unterstützung von I²C vereinfacht den Anschluss an Roboterhand-Steuerungen und eingebettete Entwicklungsplattformen.
Die Markteinführung ist der Höhepunkt einer vierjährigen Entwicklungsphase von Tactaxis®. Melexis demonstrierte zunächst das zugrunde liegende biomimetische Sensorprinzip anhand einzelner „Taxels“, wodurch Ingenieure die Technologie als Konzept bewerten konnten. Kundentests und die Anwendungsentwicklung lieferten die auf Systemebene erforderlichen Erkenntnisse, um dieses Sensorprinzip in ein standardisiertes Fingerspitzenmodul umzusetzen, wobei Forschungsfortschritte mit der Erfahrung von Melexis in der Produktentwicklung und Serienfertigung kombiniert wurden.
Ein neues Evaluierungskit ermöglicht es Entwicklern zudem, den MLX90901 zu testen, sein dreiachsiges Kraftverhalten zu charakterisieren und mit der Integration des Moduls in Roboterhand-Designs zu beginnen. Dies bietet Handherstellern und Roboter-OEMs einen unkomplizierten Weg, Tactaxis® im Hinblick auf neue Anwendungsanforderungen zu bewerten und repräsentative Kontaktdaten zu erfassen.
Aufbau einer taktilen Plattform für die humanoide Robotik
„Als wir mit der Entwicklung von Tactaxis® begannen, konnten wir beobachten, wie sich die Forschung im Bereich der taktilen Sensorik beschleunigte, und erkannten, wie eng diese mit der Expertise von Melexis im Bereich der magnetischen Sensorik zusammenhing“, sagte Julien Ghaye, Produktlinienmanager bei Melexis. „Mit dem MLX90901 sind wir über das Sensorelement hinausgegangen und haben das erste komplette mechatronische Modul von Melexis entwickelt. Die Übernahme der Verantwortung für Materialien, Mechanik, Elektronik und Integration zeigt, wie sehr wir uns der humanoiden Robotik verschrieben haben. Wir gehen den Weg bis zum Ende und kombinieren wissenschaftliche Weitsicht mit der für die Industrialisierung erforderlichen Erfahrung, um heute bereits praktische Lösungen zu liefern und auf die Skalierbarkeit hinzuarbeiten, die dieser Markt erfordern wird.“
Das Evaluierungskit DVK90901 ist ab sofort erhältlich. Als erstes Standard-Tactaxis®-Fingerspitzenmodul bildet das MLX90901 die Grundlage, auf der Melexis aufbauen wird, während sich humanoide Robotikanwendungen, Leistungsanforderungen und Produktionsmengen weiterentwickeln.
– – – – –
Weiterführende Links
👉 www.melexis.com
Foto: Melexis