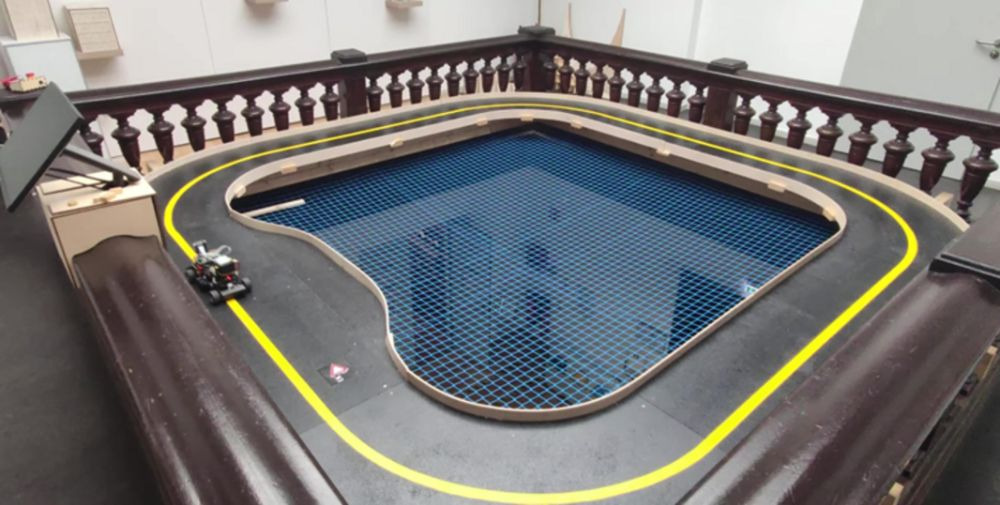
13. März 2024. Die BI-Forscher James Asghar, Paul Auerbach und Maximilian Matthé haben kürzlich zusammen mit Carsten Knoll das Paper „A Control Pipeline for Robust Lane Keeping in Model Cars“ veröffentlicht. Das Paper vergleicht zwei unterschiedliche Konzepte, wie Fahrzeuge zuverlässig die Spur halten können. Dies ist besonders wichtig für das autonome Fahren.
Kategorien